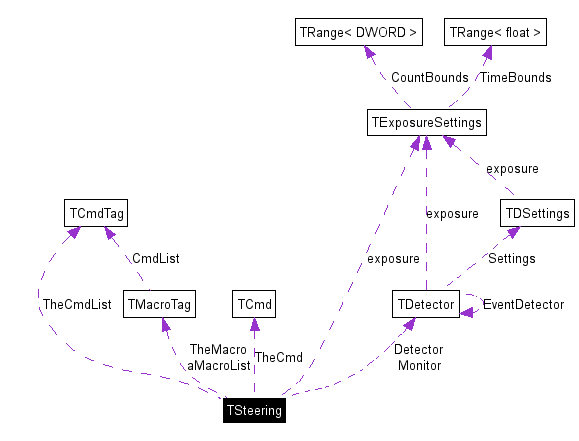
#include <WORKFLOW.H>
Zusammengehörigkeiten von TSteering:
Öffentliche Methoden | |
| TSteering (void) | |
| Konstruktor. | |
| virtual | ~TSteering (void) |
| Destruktor. | |
| BOOL | Initialize (const HWND hwnd, const int mid, TDetector *d) |
| Lädt Makros aus der Datei 'STANDARD.MAK'. | |
| BOOL | LoadMacroByUser (void) |
| Lädt Makros aus der Datei 'SCAN.MAK'. | |
| BOOL | StartUp (const HWND hwnd, const int mid, TDetector *d) |
| Setzt das Fenster, das für die Aktualisierung des Detektors zuständig ist (cm_CounterSet). | |
| void | Visualising (BOOL a, BOOL b) |
| Regelt, wie Fortschrittsanzeigen (während der Kommando-/Makroverarbeitung) auszugeben sind. | |
| BOOL | StartMacroExecution (TMacroTag *macro, HWND hwnd) |
| Startet die Verarbeitung des angegebenen Makros. | |
| int | StartCmdExecution (ECmdId id, int p1, int p2, LPSTR p3, HWND) |
| Erzeugt und startet ein neues Kommando. | |
| BOOL | ToggleInterrupt (void) |
| Pausiert die Makroverarbeitung bzw. | |
| BOOL | Reset (BOOL=TRUE) |
| Stoppt die Makroverarbeitung endgültig. | |
| BOOL | DetectorRequest (void) |
| Vom Fenster aufzurufen, das cm_CounterSet empfangen hat. | |
| void | WakeUp (void) |
| Vom Fenster aufzurufen, das wm_WakeUpSteering empfangen hat. | |
| TMacroTag * | GetMacroById (EMacroId id) |
| Wählt ein Makro per ID aus. | |
| TMacroTag * | GetMacroByNumber (int) |
| Wählt ein Makro per Nummer aus. | |
| TMacroTag * | GetMacroByName (LPSTR s) |
| Wählt ein Makro per Name aus. | |
| BOOL | DeleteMacro (TMacroTag *macro) |
| Löscht ein Makro. | |
| int | GetMacroCount (void) |
| Liefert die Anzahl der geladenen Makros. | |
| BOOL | IsActive (void) |
| Gibt Informationen über den derzeitigen Stand der Verarbeitung. | |
| BOOL | IsReset (void) |
| Gibt an, ob ein Kommando oder Makro abgebrochen wurde. | |
| BOOL | GetProgress (int &ind, LPSTR s, int &n) |
| NUR während der Makroverarbeitung werden Fortschrittsinfo's in den drei Parameterm zurückgegeben. | |
| BOOL | IsPositionValid (void) |
| Gibt Informationen über Positiionierung des Antriebes. | |
| double | GetDistance (void) |
| Position ermitteln. | |
| void | SetStartPoint (double p) |
| Kann zum Zwischenspeichern der aktuellen Antriebsposition verwendet werden. | |
| double | GetStartPoint (void) |
| Liefert den gespeicherten Wert zurück. | |
| float | GetIntensity (void) |
| Liefert die aktuelle Intensität des ausgewählten Detektors. | |
| float | GetSigma (void) |
| Faktor (fSigma) des ausgewählten Detektors. | |
| void | SetNoiseLevel (float nl) |
| Rauschlevel des ausgewählten Detektors setzen. | |
| float | GetNoiseLevel (void) |
| Rauschlevel des ausgewählten Detektors ermitteln. | |
| void | SetNorm (float norm) |
| Divisor, der zur Korrektur der aktuellen Intensität verwendet werden kann. | |
| float | GetNorm (void) |
| Liefert die Norm zur Korrektur der aktuellen Intensität. | |
| void | SetResponse (BOOL sr) |
| Sollen Meldungen ausgegeben werden (Statuszeile oder Listenfeld - abhängig von Visualising). | |
| BOOL | IsResponding (void) |
| Überprüfen, ob Meldungen ausgegeben werden. | |
| void | SetHwb (double hwb) |
| Setzt die Halbwertsbreite. | |
| double | GetHwb (void) |
| Halbwertsbreite auslesen. | |
Öffentliche Attribute | |
| double | dGoalDistance |
| double | dPeakPoint |
| double | dStartPoint |
| float | fGoalIntensity |
| float | fPeakIntensity |
| float | fStartIntensity |
| double | dCalcResult |
| double | dCalcArg [nMaxArg] |
| TDetector * | Monitor |
|
|
Konstruktor.
|
|
|
Destruktor.
Hier ist der Graph aller Aufrufe für diese Funktion: 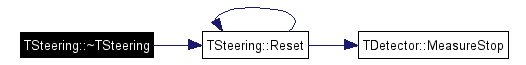 |
|
|
Löscht ein Makro.
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
Vom Fenster aufzurufen, das cm_CounterSet empfangen hat.
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
Position ermitteln.
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
Halbwertsbreite auslesen.
|
|
|
Liefert die aktuelle Intensität des ausgewählten Detektors.
|
|
|
Wählt ein Makro per ID aus.
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
Wählt ein Makro per Name aus.
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
Wählt ein Makro per Nummer aus.
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
Liefert die Anzahl der geladenen Makros.
|
|
|
Rauschlevel des ausgewählten Detektors ermitteln.
|
|
|
Liefert die Norm zur Korrektur der aktuellen Intensität.
|
|
||||||||||||||||
|
NUR während der Makroverarbeitung werden Fortschrittsinfo's in den drei Parameterm zurückgegeben.
Hier ist der Graph aller Aufrufe für diese Funktion: 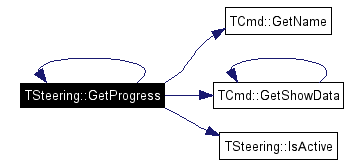 |
|
|
Faktor (fSigma) des ausgewählten Detektors.
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
Liefert den gespeicherten Wert zurück.
|
|
||||||||||||||||
|
Lädt Makros aus der Datei 'STANDARD.MAK'. Außerdem wird das Ausgabefenster ausgewählt, der entsprechende Motor aktiviert und der Detektor ausgewählt.
Hier ist der Graph aller Aufrufe für diese Funktion: 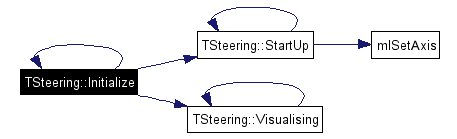 |
|
|
Gibt Informationen über den derzeitigen Stand der Verarbeitung.
|
|
|
Gibt Informationen über Positiionierung des Antriebes.
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
Gibt an, ob ein Kommando oder Makro abgebrochen wurde.
|
|
|
Überprüfen, ob Meldungen ausgegeben werden.
|
|
|
Lädt Makros aus der Datei 'SCAN.MAK'.
|
|
|
Stoppt die Makroverarbeitung endgültig. Das Makro kann dann nicht mehr fortgesetzt, sondern nur von neuem gestartet werden.
Hier ist der Graph aller Aufrufe für diese Funktion: 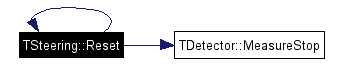 |
|
|
Setzt die Halbwertsbreite.
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
Rauschlevel des ausgewählten Detektors setzen.
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
Divisor, der zur Korrektur der aktuellen Intensität verwendet werden kann.
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
Sollen Meldungen ausgegeben werden (Statuszeile oder Listenfeld - abhängig von Visualising).
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
Kann zum Zwischenspeichern der aktuellen Antriebsposition verwendet werden.
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
||||||||||||||||||||||||
|
Erzeugt und startet ein neues Kommando.
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
||||||||||||
|
Startet die Verarbeitung des angegebenen Makros. An das Fenster wird cm_SteeringReady geschickt, sobald die Makroverarbeitung beendet ist Tipp: stattdessen kann die POLLING-Methode IsActive() eingesetzt werden, um zu ermitteln, wann das Makro "fertig" ist.
Hier ist der Graph aller Aufrufe für diese Funktion: 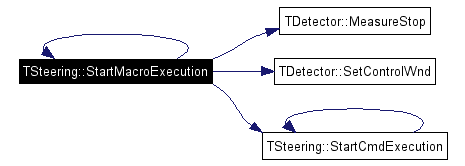 |
|
||||||||||||||||
|
Setzt das Fenster, das für die Aktualisierung des Detektors zuständig ist (cm_CounterSet). Zusätzlich muß der zu verwendende Antrieb und Detektor angegeben werden.
Hier ist der Graph aller Aufrufe für diese Funktion: 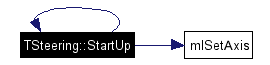 |
|
|
Pausiert die Makroverarbeitung bzw. setzt diese wieder fort.
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
||||||||||||
|
Regelt, wie Fortschrittsanzeigen (während der Kommando-/Makroverarbeitung) auszugeben sind.
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
Vom Fenster aufzurufen, das wm_WakeUpSteering empfangen hat.
Hier ist der Graph aller Aufrufe für diese Funktion: 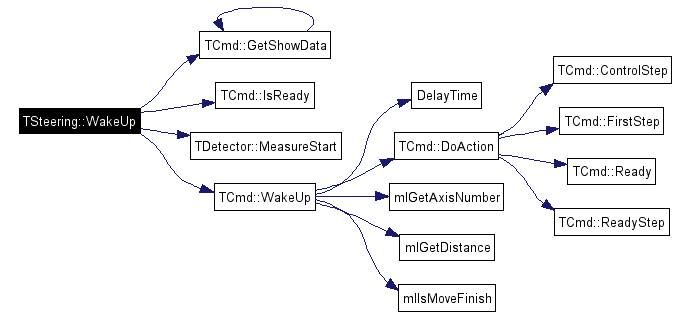 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
 1.3.7