#include <M_MOTCOM.H>
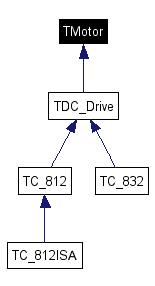
Klassendiagramm für TMotor:
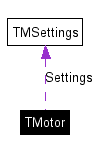
Öffentliche Methoden | |
| TMotor (void) | |
| virtual | ~TMotor (void) |
| int | GetId (void) |
| LPCSTR | pCharacteristic (void) |
| BOOL | GetAngle (BOOL) |
| double | GetAngle (BOOL, BOOL &) |
| double | GetAngle (void) |
| double | GetAngleAbs (BOOL, BOOL &) |
| double | GetAngleMin (void) |
| void | SetAngleMin (double aAngle) |
| double | GetAngleRelativeMin (void) |
| double | GetAngleMax (void) |
| void | SetAngleMax (double aAngle) |
| double | GetAngleRelativeMax (void) |
| double | GetAngleWidth (void) |
| BOOL | SetAngleWidth (double) |
| double | GetMinAngleWidth (void) |
| double | GetMaxAngleWidth (void) |
| BOOL | MoveToAngle (double) |
| BOOL | MoveByAngle (double) |
| double | GetAngleBias (void) |
| BOOL | SetAngleBias (double) |
| BOOL | SetRelativeZero (void) |
| BOOL | ResetRelativeZero (void) |
| BOOL | IsDistanceRelative (void) |
| double | GetMinSpeed (void) |
| double | GetMaxSpeed (void) |
| double | GetAcceleration (void) |
| BOOL | PushSettings (void) |
| BOOL | PopSettings (EMParameter) |
| UINT | GetDigits (void) |
| LPCSTR | pSF (void) |
| LPCSTR | pDF (void) |
| BOOL | IsRangeHit (void) |
| BOOL | SetAngleRange (void) |
| DWORD | GetLimit (void) |
| long | GetPosition (void) |
| void | SetDeltaPosition (long aPos) |
| long | GetPositionMin (void) |
| void | SetPositionMin (long aPos) |
| long | GetPositionMax (void) |
| void | SetPositionMax (long aPos) |
| float | GetMinPrecision (bool stepWidth=false) |
| WORD | GetPositionWidth () |
| void | SetPositionWidth (WORD aWidth) |
| EUnitType | GetUnit (void) |
| LPCSTR | GetUnitName (void) |
| long | GetDistanceToZero (void) |
| void | SetDistanceToZero (long aDist) |
| double | GetInitialAngle (void) |
| BOOL | IsInitialMoveReady (void) |
| BOOL | IsCalibrated (void) |
| void | SetCalibrationState (BOOL state) |
| void | SetCorrectionState (BOOL) |
| virtual void | OptimizingDlg (void) |
| virtual void | StartCheckScan (void) |
| virtual BOOL | SetLimit (DWORD) |
| virtual BOOL | SetLine (int, BOOL) |
| virtual BOOL | StartLimitWatch (void) |
| virtual BOOL | StopLimitWatch (void) |
| virtual int | ExecuteCmd (LPSTR) |
| virtual BOOL | ActivateDrive (void) |
| virtual BOOL | IsMoveFinish (void) |
| virtual BOOL | IsLimitHit (void) |
| virtual BOOL | IsIndexArrived (void) |
| virtual BOOL | StartToIndex (long &) |
| virtual BOOL | StopDrive (BOOL) |
| virtual BOOL | GetPosition (BOOL) |
| virtual long | GetFailure (void) |
| virtual BOOL | MoveByPosition (long) |
| virtual BOOL | MoveToPosition (long) |
| virtual BOOL | SetHome (void) |
| virtual double | GetSpeed (void) |
| virtual BOOL | SetSpeed (double) |
| virtual int | SaveSettings (BOOL) |
| virtual int | Initialize (void) |
| virtual WORD | GetStatus (void) |
Öffentliche, statische Methoden | |
| int | GetMaxId (void) |
Geschützte Attribute | |
| int | nId |
| long | lPosition |
| long | lDeltaPosition |
| long | lPositionMax |
| long | lPositionMin |
| WORD | wPositionWidth |
| WORD | wPositionMinWidth |
| WORD | wPositionMaxWidth |
| double | dAngle |
| double | dAngleBias |
| double | dAngleWidth |
| double | dAngleMin |
| double | dAngleMax |
| double | dInitialAngle |
| double | dSpeed |
| float | fSpeedScale |
| EUnitType | eUnit |
| UINT | nDigits |
| BOOL | bUpwards |
| BOOL | bInquireStatus |
| BOOL | bRangeHit |
| BOOL | bIndexLine |
| BOOL | bMoveFirstToLimit |
| BOOL | bIndexDetected |
| BOOL | bLimitWatchActive |
| BOOL | bControlBoardOk |
| long | lDistanceToZero |
| long | lCorrPos |
| DWORD | dwRemoveLimit |
| DWORD | dwHysteresis |
| DWORD | dwVelocity |
| DWORD | dwMaxVelocity |
| DWORD | dwAcceleration |
| char | szUnit [_MAXLENUNIT+1] |
| char | SFmt [_MAXLENFORMAT+1] |
| char | DFmt [_MAXLENFORMAT+1] |
|
|
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
|
|
|
|
|
|
|
|
|
Erneute Implementation in TDC_Drive. |
|
|
|
|
||||||||||||
|
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
||||||||||||
|
Hier ist der Graph aller Aufrufe für diese Funktion: 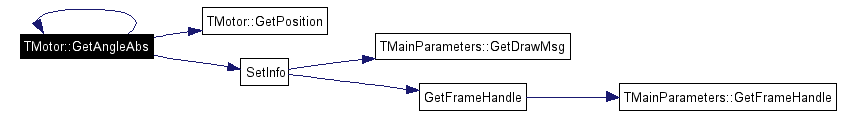 |
|
|
|
|
|
|
|
|
|
|
|
Hier ist der Graph aller Aufrufe für diese Funktion: 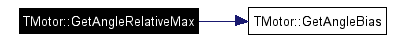 |
|
|
Hier ist der Graph aller Aufrufe für diese Funktion: 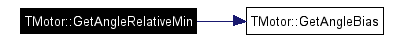 |
|
|
|
|
|
|
|
|
|
|
|
Erneute Implementation in TDC_Drive. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Erneute Implementation in TDC_Drive. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Erneute Implementation in TDC_Drive. |
|
|
Erneute Implementation in TC_812. |
|
|
|
|
|
|
|
|
Erneute Implementation in TDC_Drive. Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
|
|
|
Hier ist der Graph aller Aufrufe für diese Funktion: 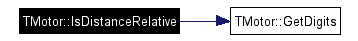 |
|
|
Erneute Implementation in TC_812. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Hier ist der Graph aller Aufrufe für diese Funktion: 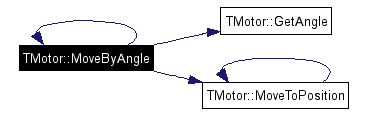 |
|
|
Erneute Implementation in TDC_Drive. Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
Erneute Implementation in TDC_Drive. Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
|
|
|
|
|
|
|
|
|
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
|
|
|
Erneute Implementation in TDC_Drive. |
|
|
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
Erneute Implementation in TDC_Drive, TC_812 und TC_832. Hier ist der Graph aller Aufrufe für diese Funktion: 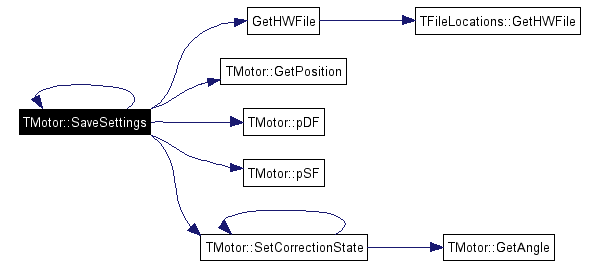 |
|
|
Hier ist der Graph aller Aufrufe für diese Funktion: 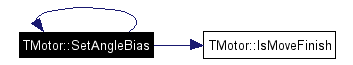 |
|
|
|
|
|
|
|
|
|
|
|
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
|
|
|
Hier ist der Graph aller Aufrufe für diese Funktion: 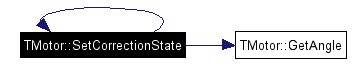 |
|
|
|
|
|
|
|
|
Erneute Implementation in TC_812 und TC_812ISA. Hier ist der Graph aller Aufrufe für diese Funktion: 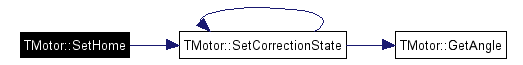 |
|
|
|
|
||||||||||||
|
Erneute Implementation in TC_812. |
|
|
|
|
|
|
|
|
|
|
|
Hier ist der Graph aller Aufrufe für diese Funktion:  |
|
|
Erneute Implementation in TDC_Drive. |
|
|
|
|
|
Erneute Implementation in TC_832. |
|
|
Erneute Implementation in TC_812. |
|
|
Erneute Implementation in TC_812. |
|
|
Erneute Implementation in TC_832. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
 1.3.7